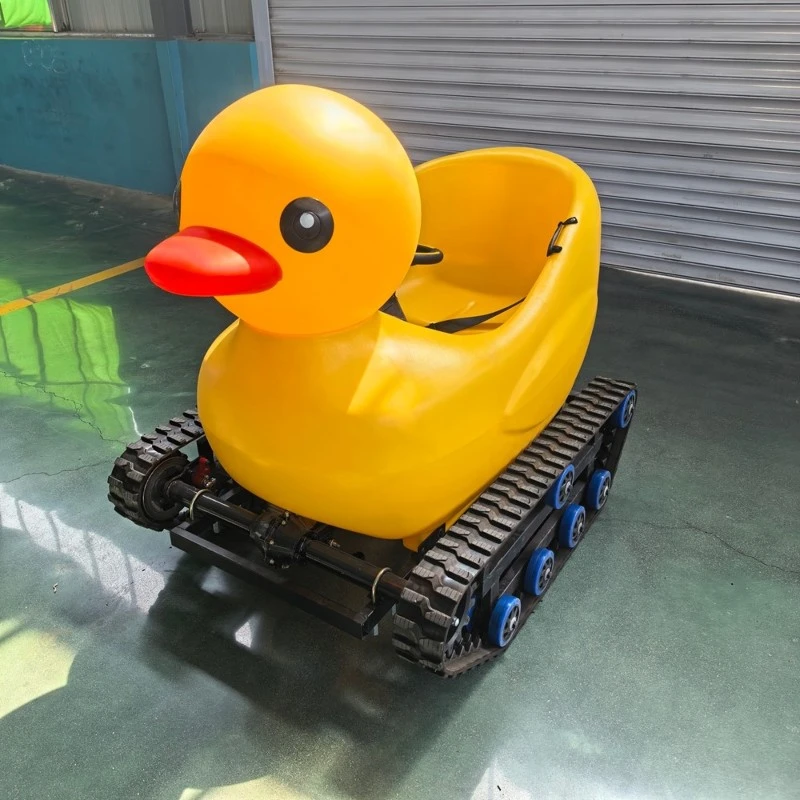
Wszystkie-terenowe pojazdy gąsienicowe skręcają się inaczej niż zwykłe pojazdy kołowe, głównie w oparciu o różnicę prędkości między obydwoma gąsienicami. Typowe metody działania obejmują skręcanie różnicowe i skręcanie z hamowaniem. Zawracanie różnicowe polega na sterowaniu prędkością jednego toru tak, aby była większa od drugiego, natomiast skręcanie z hamowaniem zapewnia sterowanie poprzez hamowanie jednego toru.
Hydrauliczny-mechaniczny różnicowy układ kierowniczy to specjalny układ używany do sterowania pojazdami gąsienicowymi. Wykorzystuje technologię hydrauliczną do rozdziału siły napędowej, umożliwiając pojazdowi niezależne kierowanie w lewo i w prawo. Strukturę hydraulicznego-mechanicznego różnicowego układu kierowniczego można podzielić na trzy główne części: sekcję hydraulicznej przekładni, która dostarcza-płyn pod wysokim ciśnieniem do silnika hydraulicznego; urządzenie różnicowe, rdzeń układu, który składa się z przekładni różnicowych; oraz zespół sterujący układem kierowniczym, który reguluje układ hydrauliczny zgodnie z poleceniami operacyjnymi.
Aby uzyskać precyzyjne i stabilne sterowanie mechanizmem różnicowym, należy opracować model kinematyczny pojazdu gąsienicowego, aby przewidzieć jego ruch, oraz zamodelować układ hydrauliczny. Sterowanie PID jest powszechną i szeroko stosowaną strategią sterowania w systemach inżynierskich. W przypadku problemów ze sterowaniem różnicowym rola sterowania PID polega na ciągłym dostosowywaniu sygnału wyjściowego w celu utrzymania stabilnej wydajności kierowania pojazdem w różnych warunkach drogowych.